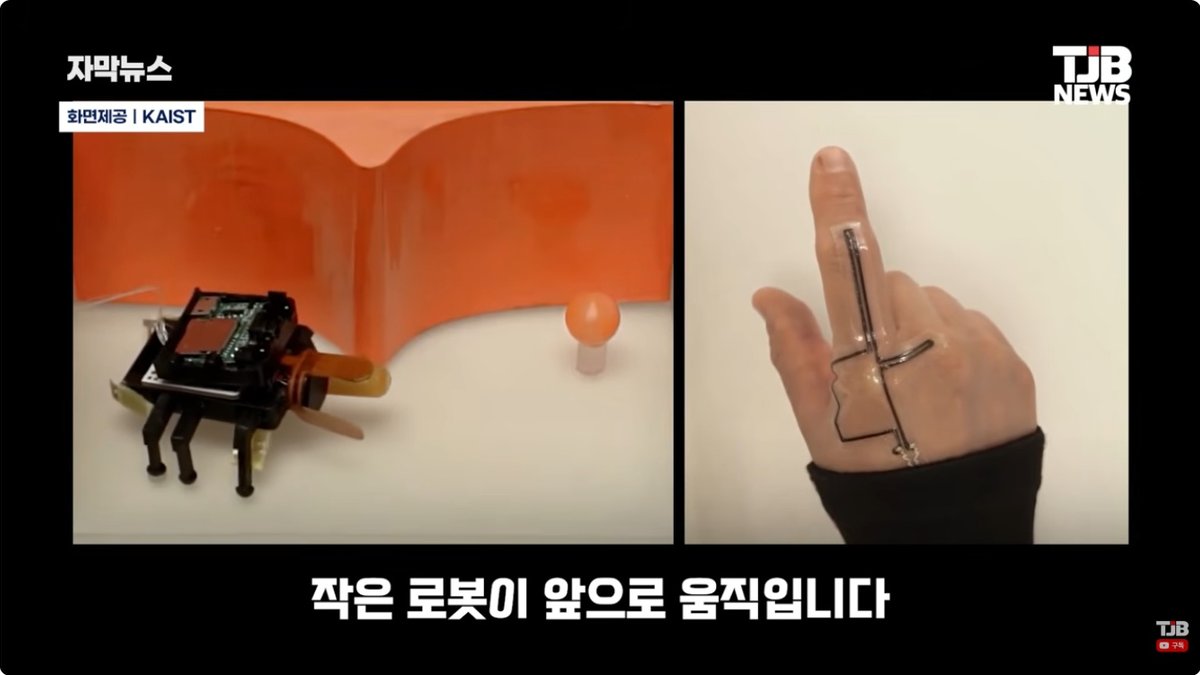
사람이 손가락을 굽혔다 펴는 동작으로 움직임을 제어하고, 주변 영상과 접촉 정보를 확인할 수 있는 소형 로봇이 개발됐다. 실제 딱정벌레를 본뜬 이 로봇은 인공근육과 카메라, 촉각센서를 결합해 좁은 공간을 살피거나 작은 물체를 회수하는 원격 작업에 활용될 가능성이 있다.
한국과학기술원(KAIST)은 신소재공학과 김상욱 교수 연구팀이 미국 캘리포니아공과대학(칼텍), 싱가포르 난양공과대학 연구팀과 공동으로 소프트로봇 ‘비틀봇(BeetleBot)’을 개발했다고 13일 밝혔다.
비틀봇은 인공근육의 수축을 이용해 움직이며, 카메라와 압력센서 등을 통해 주변 상황과 물체에 닿는 정도를 파악하도록 설계됐다. 사용자는 손가락에 부착하는 센서 패치를 움직여 로봇을 조종하고, 로봇이 전달하는 영상과 접촉 정보를 확인할 수 있다.
소프트로봇은 유연한 소재를 사용해 좁거나 복잡한 공간에 접근하기에 유리하지만, 이동과 감지, 제어 기능을 작은 기기에 통합하는 것이 기술적 과제로 꼽혀 왔다. 이번 연구는 이런 기능을 소형 로봇에 결합했다는 점에서 의미가 있다.
연구진은 향후 사람이 직접 접근하기 어려운 공간의 점검이나 소형 부품 회수 등으로 활용 범위를 넓힐 수 있을 것으로 기대하고 있다. 실제 산업 현장에 적용하려면 내구성과 정밀 제어, 작업 환경별 성능 등을 추가로 검증해야 한다.